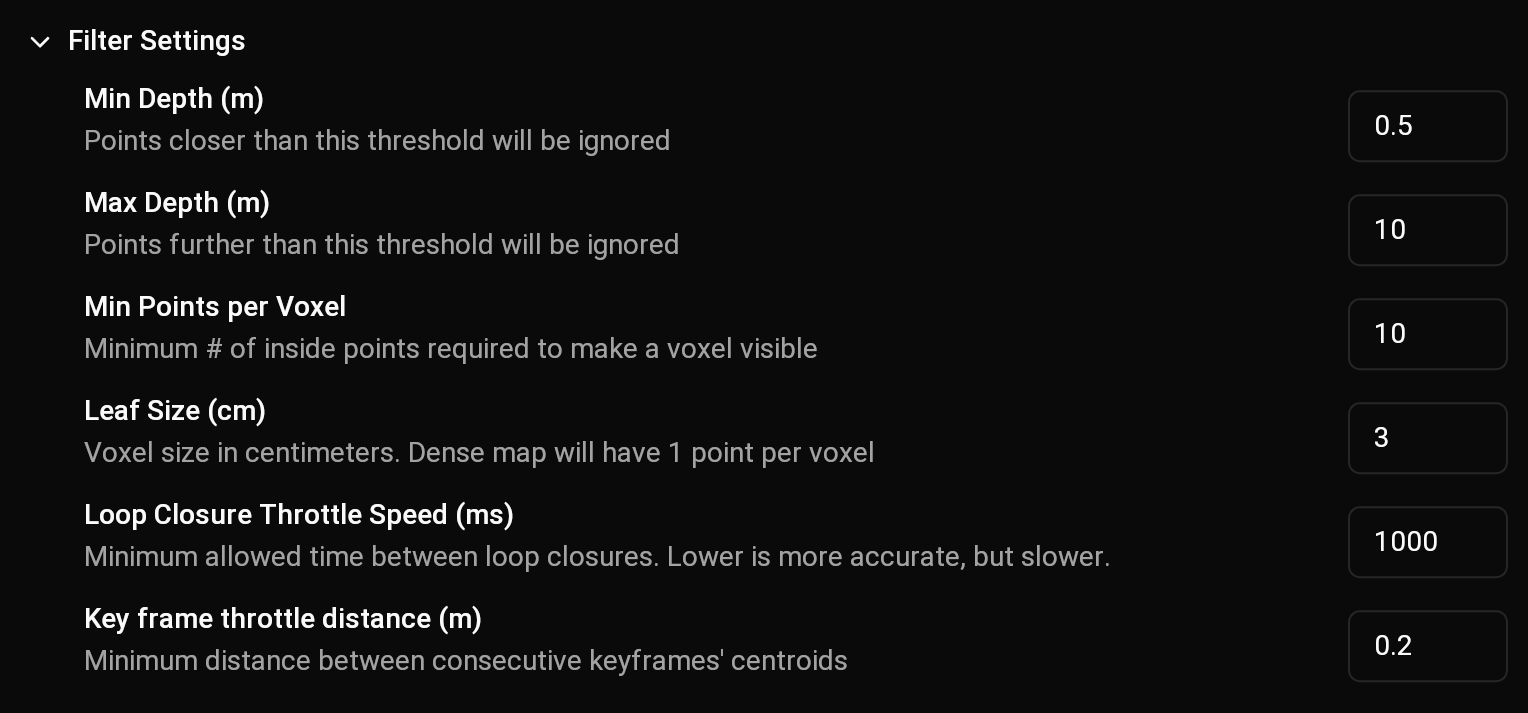
최상의 즉시 사용 경험을 위해서는 기본 파라미터를 사용하세요. 수동 튜닝은
전적으로 선택 사항이며 고급 성능 최적화용으로만 사용됩니다.
필터 파라미터
필터는 결과 포인트 클라우드에서 균일한 포인트 분포를 보장하기 위해 사용됩니다. 다음 필터 설정을 구성할 수 있습니다.
Documentation Index
Fetch the complete documentation index at: /llms.txt
Use this file to discover all available pages before exploring further.

| 파라미터 | 기능 |
|---|---|
| Min Depth (m) | 이 임계값보다 가까운 점은 무시됩니다. |
| Max Depth (m) | 이 임계값보다 먼 점은 무시됩니다. 매핑하려는 물체가 멀리 있다면 이 값을 늘리세요. 재구성된 모델에서 부정확성 / 푸른 색조가 보인다면 이 값을 줄이세요. |
| Min Points per Voxel | 출력 클라우드에서 보이는 점을 생성하기 위해 단일 복셀 내에 필요한 최소 점 개수입니다. |
| Leaf Size (cm) | 복셀의 크기(센티미터). 이 값을 낮추면 메모리 소비를 대가로 디테일이 증가합니다. 2cm 미만의 크기는 작은 지도에만 사용해야 합니다. |
| Loop Closure Throttle Speed (ms) | 루프 클로저 사이에 허용되는 최소 시간입니다. 낮을수록 정확하지만 느립니다. |
| Key frame throttle distance (m) | 연속된 키프레임의 중심점 사이의 최소 거리입니다. |