最良のすぐに使えるエクスペリエンスを得るには、デフォルトのパラメータのままご利用ください。手動でのチューニングは完全にオプションであり、高度な性能最適化のためのものです。
フィルタパラメータ
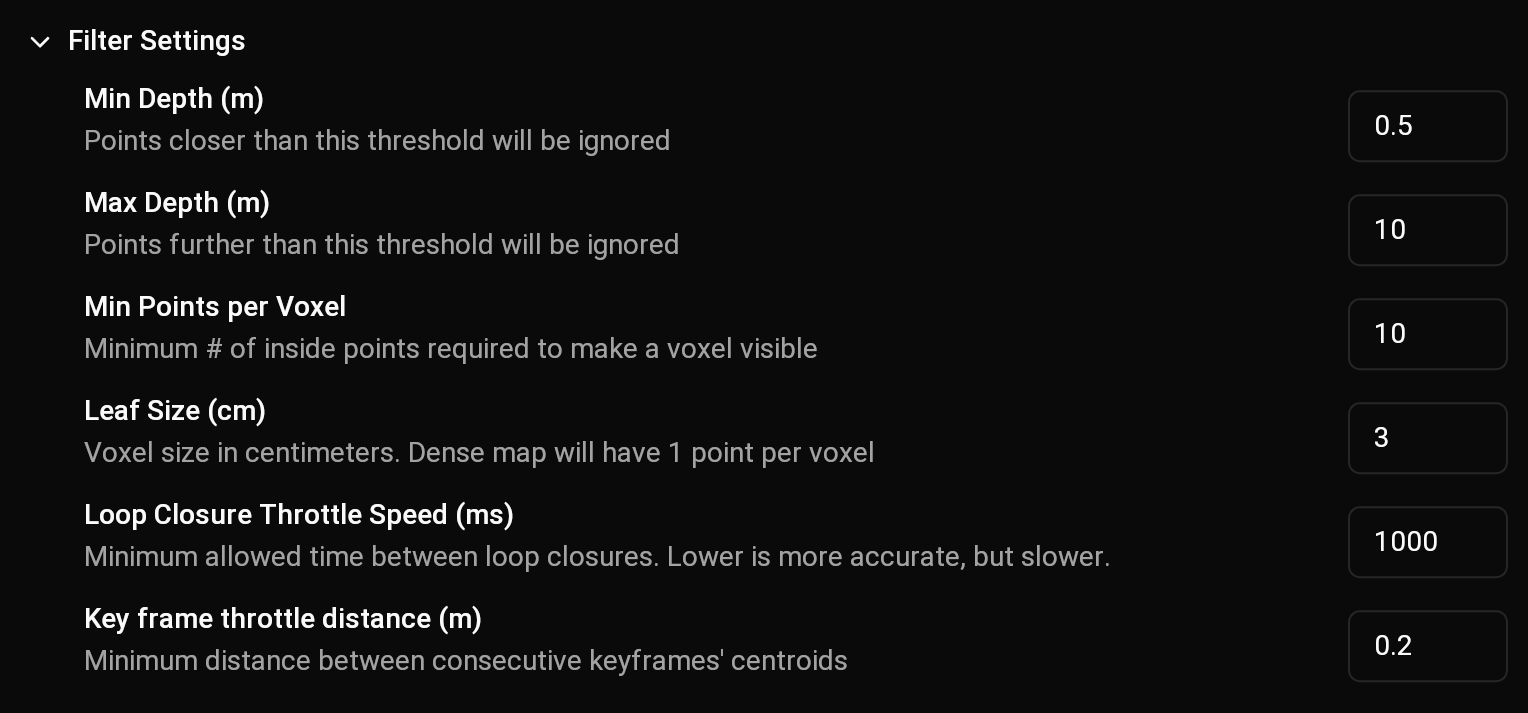
フィルタは、生成される点群の点分布を均一にするために使用されます。以下のフィルタ設定を構成できます。
Documentation Index
Fetch the complete documentation index at: /llms.txt
Use this file to discover all available pages before exploring further.

| パラメータ | 説明 |
|---|---|
| Min Depth (m) | このしきい値より近い点は無視されます。 |
| Max Depth (m) | このしきい値より遠い点は無視されます。マッピング対象の物体が遠くにある場合はこの値を大きくしてください。再構築モデルに不正確さや青みが見える場合は下げてください。 |
| Min Points per Voxel | 出力クラウド内で可視の点を生成するために、単一のボクセル内に必要な最小点数 |
| Leaf Size (cm) | ボクセルのサイズ(センチメートル)。この値を下げると、メモリ消費と引き換えに詳細度が上がります。2cm 未満のサイズは小規模なマップのみで使用してください。 |
| Loop Closure Throttle Speed (ms) | ループクロージャ間で許容される最小時間。値が低いほど精度は上がりますが、遅くなります。 |
| Key frame throttle distance (m) | 連続するキーフレームの重心間の最小距離。 |